Il calcio batte gli scacchi e allena i robot
Agenzia Contrasto
E’ il calcio la nuova palestra per i robot umanoidi
Nel maggio del 1997, quando il supercomputer Deep Blue di IBM sconfisse il campione mondiale di scacchi Garry Kasparov, la comunità scientifica internazionale comprese che un’era si era chiusa. Il paradigma dei cosiddetti “giochi a turni” – sistemi deterministici in cui ogni giocatore attende la mossa avversaria, l’informazione è completa e lo spazio delle combinazioni, per quanto sterminato, è governato da una griglia finita e immobile — era stato concettualmente superato dal calcolo computazionale. La vera domanda per gli ingegneri divenne immediata: quale banco di prova scegliere per spingere l’intelligenza artificiale verso la complessità caotica del mondo reale? La risposta non fu un altro gioco da tavolo, seppur complesso, ma il calcio. Nacque così, nello stesso 1997, la RoboCup, accompagnata da un “grand challenge” che all’epoca sembrava fantascienza pura: riuscire, entro la metà del ventunesimo secolo (precisamente il 2050), a schierare una squadra di robot umanoidi completamente autonomi capace di affrontare e battere l’undici umano campione del mondo della FIFA, rispettando le regole ufficiali del gioco.Perché proprio il calcio?
Per comprendere cosa accade dietro le quinte dei laboratori di ricerca nei quali si sviluppano calciatori robotici, bisogna smontare l’idea che si tratti di un semplice intrattenimento ludico. Per un ingegnere o un ricercatore di robotica, una partita di calcio rappresenta il peggior incubo sistemistico e, al tempo stesso, la migliore palestra di apprendimento possibile. A differenza degli scacchi infatti, il campo da gioco impone vincoli estremi:- informazione incompleta e asincronia continua: i robot non hanno una mappa onnisciente della situazione. Vedono solo ciò che le loro telecamere catturano nell’istante presente, con campi visivi ristretti, occlusioni continue e senza turni di attesa. Le decisioni devono essere prese in millisecondi mentre l’ambiente muta costantemente
- controllo della dinamica e locomozione bipede: restare in equilibrio su due gambe, accelerare, decelerare, calciare e rialzarsi dopo un contrasto o una caduta richiede un controllo matematico dei movimenti di straordinaria complessità
- coordinazione multi-agente distribuita: nessun computer centrale guida i giocatori da bordo campo. Non esiste alcuna funzione di “comando a distanza”: i robot comunicano via rete locale scambiandosi segnali parziali, coordinando pressing, marcature e passaggi in autonomia strategica
- computer vision in tempo reale: le telecamere di bordo devono identificare una palla in corsa su superfici variabili, discernere le linee bianche dall’erba sintetica e distinguere i compagni di squadra dagli avversari attraverso sagome e pattern cromatici
Il “dual use” della ricerca: dalla rimessa laterale alla vita di ogni giorno
La regola aurea che contraddistingue la RoboCup e l’ecosistema del calcio robotico è l’approccio scientifico collaborativo. Al termine di ogni torneo mondiale, le squadre non si limitano a sollevare i trofei: ogni team pubblica il proprio codice sorgente, l’architettura dei moduli e i dettagli tecnici in conferenze accademiche dedicate, permettendo all’intera comunità di ripartire dal punto più alto raggiunto dalla concorrenza. Questo meccanismo di ricerca competitiva genera un trasferimento tecnologico immediato in ambiti primari:- equilibrio dinamico e controllo bipede: modelli matematici e algoritmi di stabilità vengono impiegati direttamente nello sviluppo di esoscheletri riabilitativi e protesi motorie intelligenti per pazienti con disabilità motorie
- tracking ottico della palla ad alta velocità: i sistemi di visione per tracciare il pallone in frazioni di secondo trovano applicazione nel monitoraggio del traffico marittimo e nella gestione dei flussi di imbarcazioni nei canali (come già sperimentato a Venezia)
- visione computazionale leggera: i moduli visivi ottimizzati per girare su processori compatti a bordo dei robot alimentano algoritmi per il riconoscimento dei volti, il rilevamento di ostacoli e i sistemi di guida autonoma
- coordinamento e mapping cooperativo: le strategie di rete con cui i robot si distribuiscono sul campo vengono trasferite alle unità da soccorso (RoboCup Rescue), progettate per localizzare superstiti tra le macerie o in scenari di catastrofe naturale
La mappa dei talenti: chi vince sul campo da calcio
La RoboCup si articola in diverse league: dalle divisioni su ruote (Small Size League e Middle Size League), fulminee nella tattica geometrica, fino alla Standard Platform League (in cui tutti utilizzano il medesimo hardware umanoide, come i celebri robot Nao, sfidandosi unicamente sulla programmazione del software) e alla Humanoid League, suddivisa per dimensioni corporee (KidSize, TeenSize e AdultSize). Negli ultimi decenni, l’eccellenza globale si è concentrata in poli accademici ben definiti anche a livello geografico e localizzati in:- Germania: tradizionalmente al vertice grazie alla precisione algoritmica di atenei come l’Università di Bonn (con il team NimbRo, pluricampione nella Humanoid AdultSize League) e le formazioni di Brema (B-Human), storici dominatori della Standard Platform League. Restando in Europa centrale, negli ultimi anni, anche la Polonia ha messo in campo una squadra di tutto rispetto, entrata anche nella competizione RoboCup
- Asia (Giappone e Cina): il Giappone ha ospitato la genesi dell’iniziativa a Nagoya nel 1997 e vanta un radicamento storico. Negli ultimi anni, la Cina (con atenei come l’Università di Tsinghua e Zhejiang) ha compiuto investimenti massicci, integrando la robotica accademica con i colossi industriali dei componenti meccatronici. Eventi come i World Humanoid Robot Games a Pechino e il RoboCup Italian Open 2026 tenutosi a Maker Faire Rome, hanno richiamato decine di migliaia di spettatori e tifo da stadio dimostrando la crescente popolarità per l’atletica robotica
- Stati Uniti: protagonisti con laboratori come quello dell’Università del Texas ad Austin (team UT Austin Villa, pioniere del machine learning applicato alla strategia multi-robot)
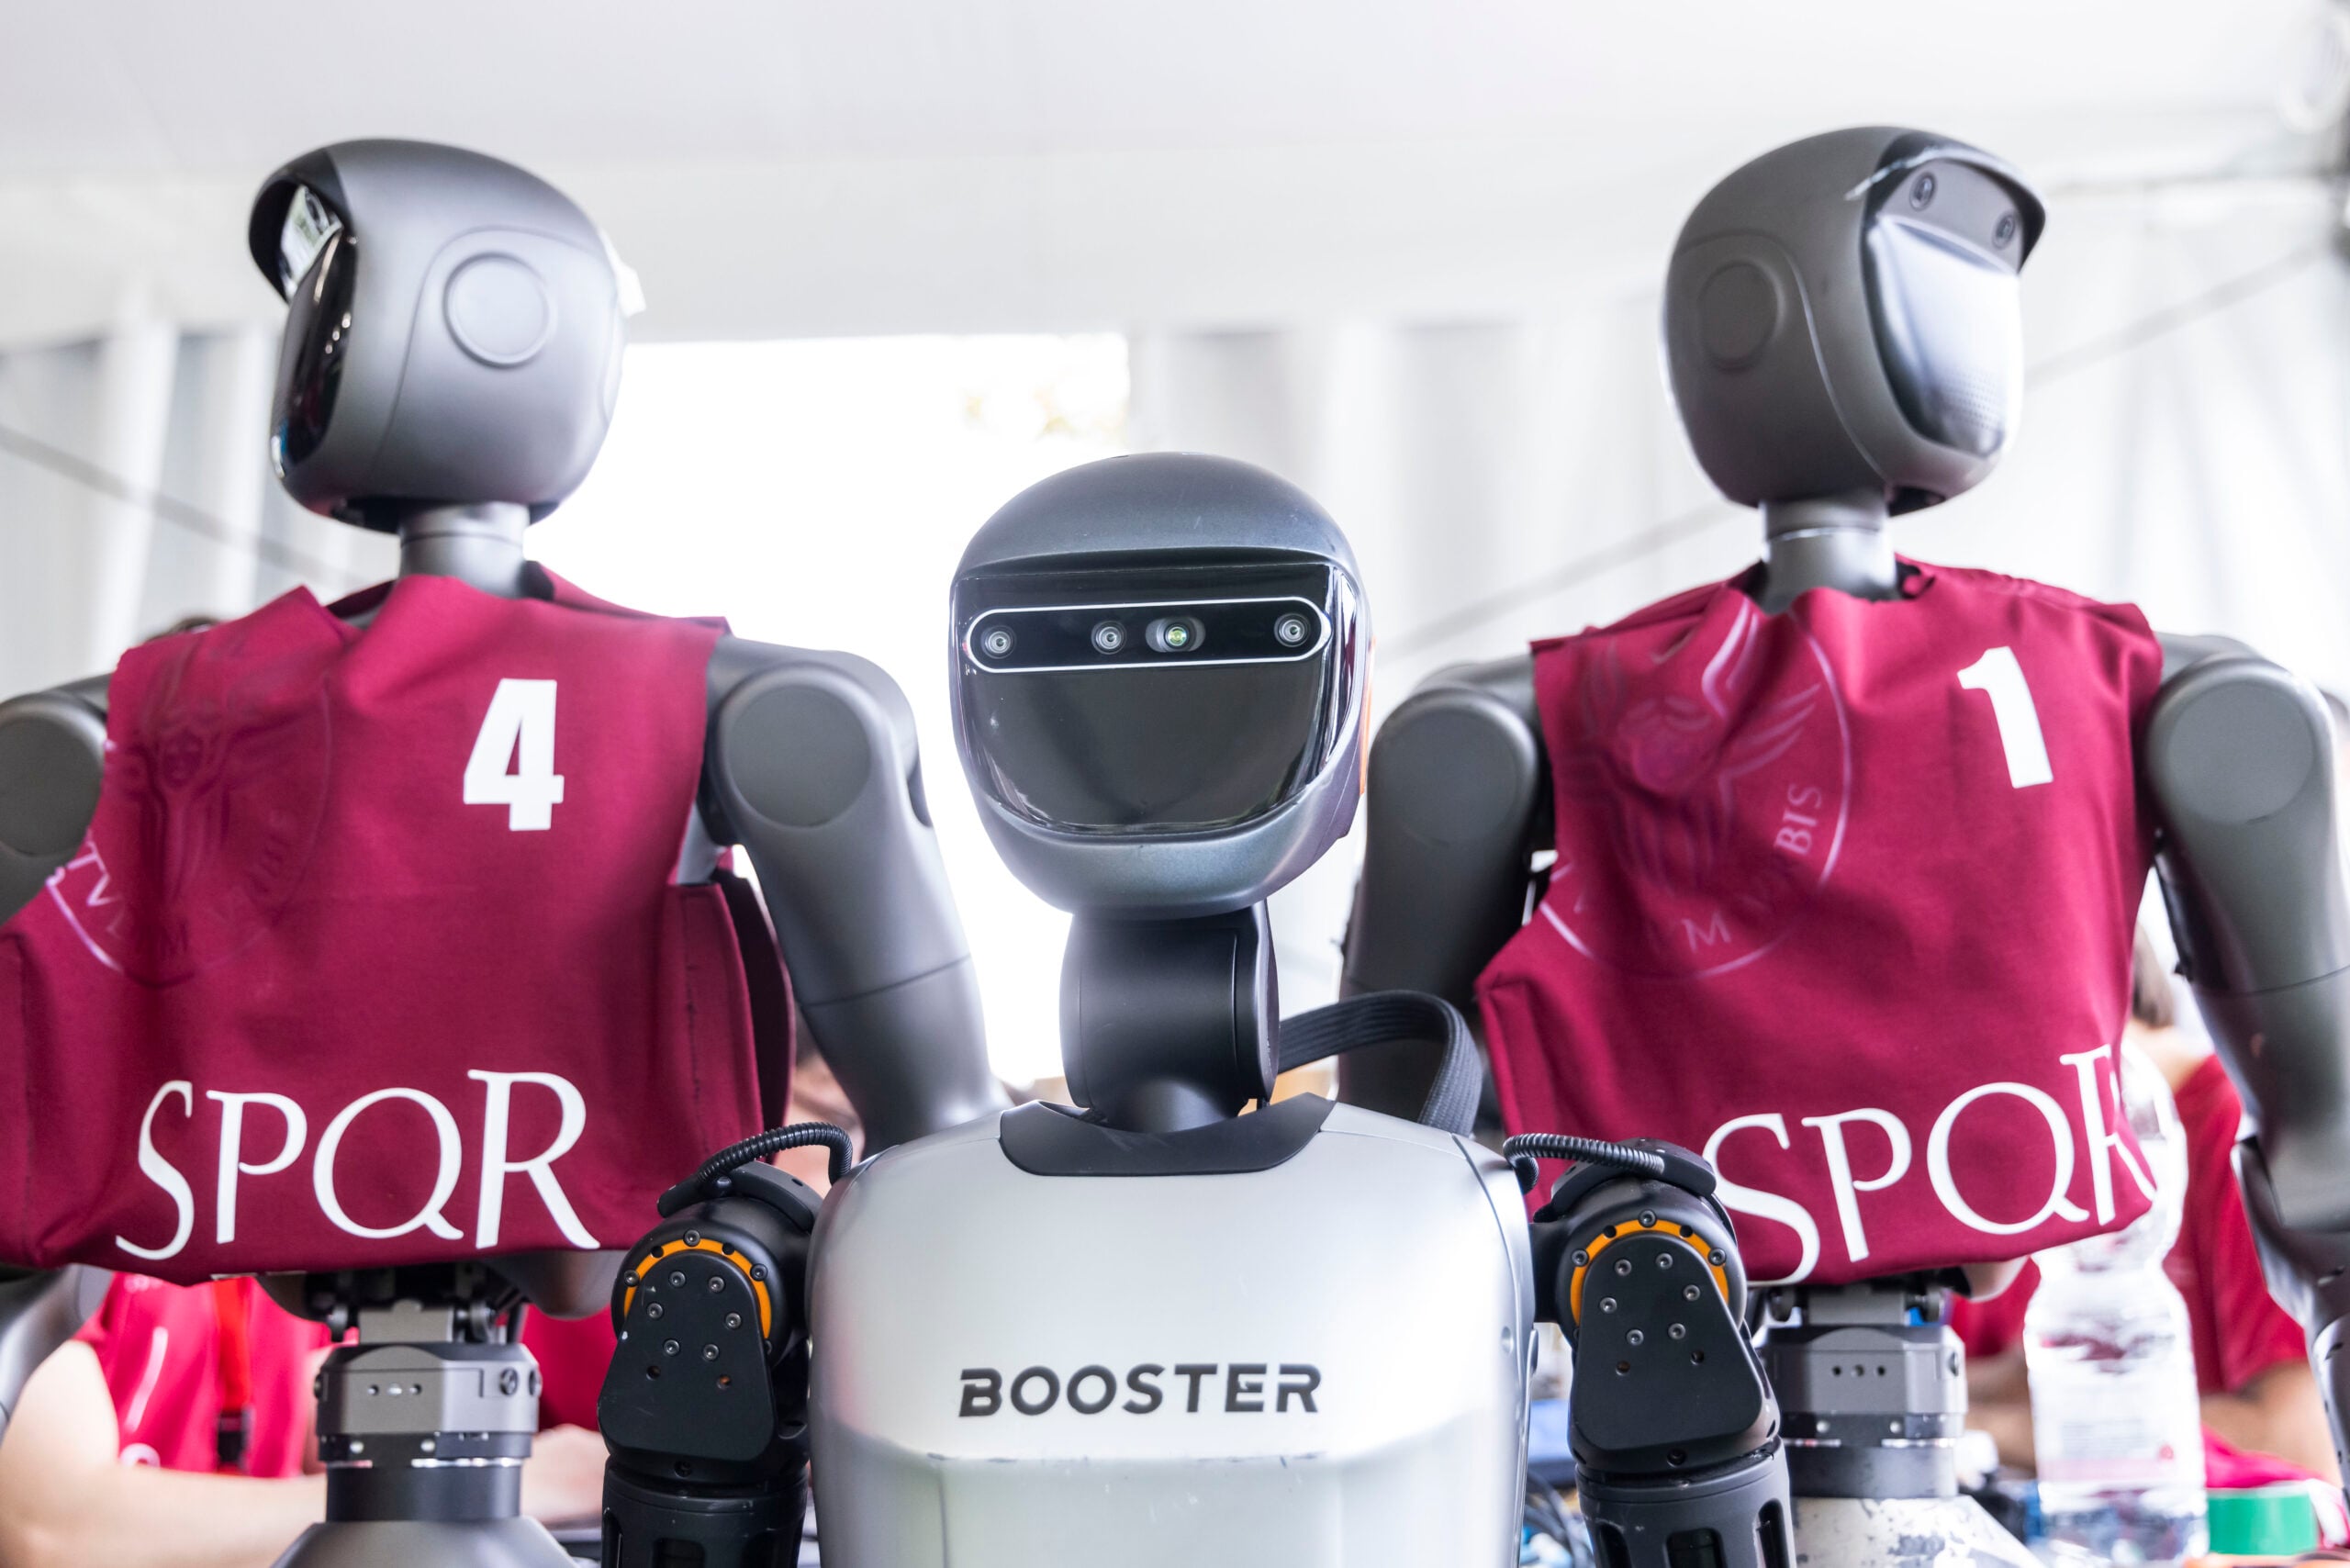
- Italia: una presenza solida e storica, avviata già nel 1998 all’Università La Sapienza di Roma dal professor Daniele Nardi. Il team capitolino SPQR (del dipartimento DIAG), oggi guidato dal ricercatore Vincenzo Suriani, figura stabilmente tra le eccellenze mondiali, con piazzamenti di prestigio come il secondo posto alla RoboCup Italian Open 2026 e ai vertici della RoboCup mondiale.
Road to 2050: fantascienza o traguardo plausibile?
Mancano poco più di due decenni alla scadenza stabilita del 2025. Vedere undici robot umanoidi correre, contrastare spalla a spalla e infilare il pallone all’incrocio dei pali contro i fuoriclasse in carne e ossa della FIFA resta un traguardo formidabile, ma non più una chimera. Osservare i robot calciatori in campo anno dopo anno restituisce la misura dell’enorme slancio che la robotica sta vivendo.. Le barriere ancora da abbattere non risiedono tanto nella potenza di calcolo, quanto nei limiti della scienza dei materiali e dell’alimentazione. I problemi da superare riguardano, in particolar modo, a) la densità energetica, poichè le batterie attuali offrono un’autonomia limitata a poche decine di minuti di sforzo meccanico intenso prima di richiedere la sostituzione o la ricarica; b) attuatori e conformità muscolare, dato che i motori elettrici rigidi faticano ad assorbire urti violenti o cadute sull’erba senza danneggiare gli ingranaggi; la ricerca si sta spostando su attuatori “quasi-direct drive” e muscoli artificiali flessibili e c) la robustezza ambientale: i robot da laboratorio soffrono pioggia, sbalzi termici e zolle sconnesse, condizioni invece ordinarie per qualsiasi calciatore professionista. Se nel 2050 una squadra di umanoidi riuscirà a superare la difesa campione del mondo, significherà che saremo riusciti a creare macchine capaci di muoversi in totale sicurezza in mezzo a noi: robot domestici affidabili, assistenti per anziani, operatori per cantieri rischiosi e soccorritori in grado di agire là dove un essere umano non può entrare. Il gol più bello del calcio robotico, alla fine, lo segneremo fuori dal campo (e lo dedicheremo ad Asimov)Fonti: Maker Faire Rome Immagine di copertina: Agenzia Contrasto Barbara Marcotulli
Maker Faire Rome - The European Edition, promossa dalla Camera di Commercio di Roma, si impegna fin dalla sua prima edizione a rendere l'innovazione accessibile e fruibile, offrendo contenuti e informazioni in un blog sempre aggiornato e ricco di opportunità per curiosi, maker, imprese che vogliono arricchire le proprie conoscenze ed espandere la propria attività, in Italia e all'estero.
Seguici, iscriviti alla nostra newsletter: ti forniremo solo le informazioni giuste per approfondire i temi di tuo interesse
Seguici, iscriviti alla nostra newsletter: ti forniremo solo le informazioni giuste per approfondire i temi di tuo interesse